
坐在沙發上看著手機,回想過往的舞蹈經驗。Tutting 最震撼觀眾的往往不是體能的優越,而是舞者明明手中空無一物,卻能在空氣中推移、扭轉一個「看不見的箱子」,創造出極具視覺衝擊力的空間固定點(Fixed Point / Isolation)錯覺。那種將無形化為有形的魔法,正是這門舞種最令人著迷的地方。
在街舞與表演藝術的世界裡,默劇(Mime)可以說是所有空間隔離技巧的始祖。默劇演員手撫隱形牆、推動看不見的大箱子,靠的不是念力,而是對身體肌肉極致的控制力,以及對物件幾何特性的深刻記憶。舞蹈中的 Fixed Point 本質上就是默劇物理學的延伸。
到了 DAY 25,我們在既有 IK(Inverse Kinematics)系統的基礎上,正式推出 「想像力模擬功能(Imagination Mode)」!
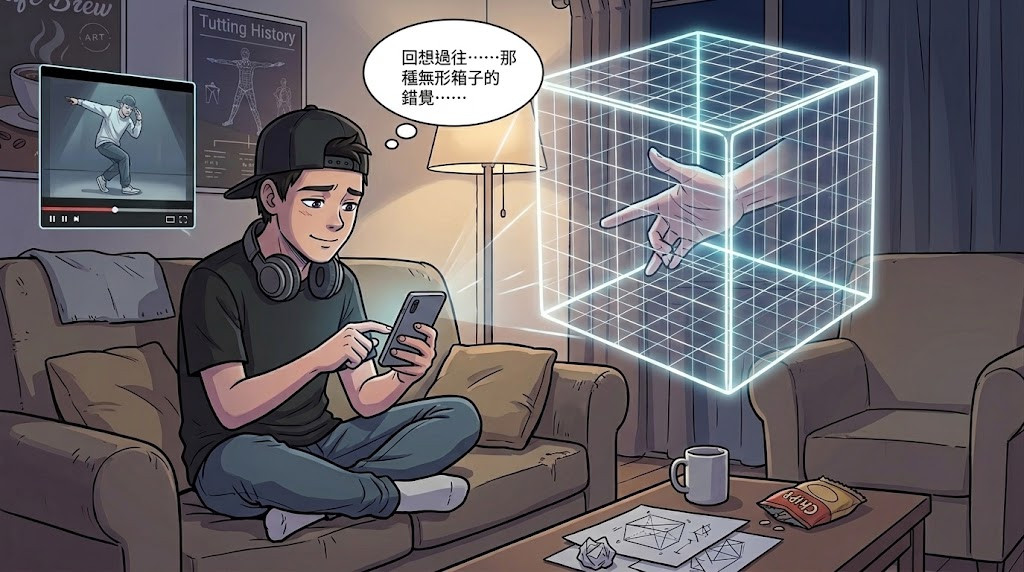
在設計前先構想以下舞蹈動作場景:
放置物體:按「顯示扶握箱」後,一個半透明形狀(預設長方體)出現在角色胸口(Spine2 骨骼)前方,可用滑鼠拖曳的控制環自由移動/旋轉,也能切換成球體或圓柱、調整尺寸。
扶握:勾選某隻手要扶握時:
每幀更新:只要物體還顯示著、手還在扶握狀態,就把記錄的「本地座標」乘上物體目前的世界矩陣,算出新的世界座標,塞進該手臂原本 IK 的目標球位置——完全重用兩節解析解 IK 管線,扶握本身不是另一套 IK,只是負責算出「目標球該放哪」。
換形狀/改尺寸時:正在扶著的手會依原本記錄的本地座標,重新投影到新形狀的表面上,不會殘留在舊形狀範圍外的位置。
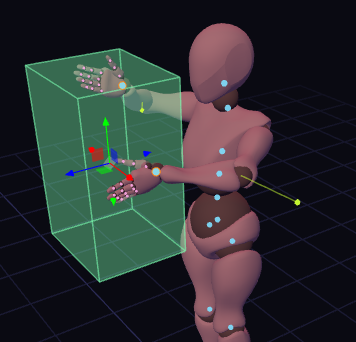
簡單說:扶握箱 =「貼合演算法」+「借用手臂 IK 目標球」的組合,讓你不用手動一直調整手臂角度,只要移動/旋轉那個透明物體,扶著的手就會自動跟著貼在物體表面上。而「想像力模式」則將這套物理演算隱藏在幕後,讓創作者能以最高效的方式,在 3D 空間中完美重現默劇般的無形魔法!
# IK 扶握箱功能

適用檔案:`tutting_3d_simulator_D21.html`(單一 HTML,無外部 .js 檔,
沿用原專案架構:無建置工具、three.js r160 + TransformControls,
本機跑 `python3 -m http.server` 開啟)。

## 原始需求(逐字保留,供之後比對驗收)
1. 在胸口正前方出現一個透明箱子
2. 可以調整箱子的長寬高
3. 先調整雙手到箱子的任意位置
4. 點選扶握箱子功能
5. 雙手就會貼合箱子
6. 使用滑鼠移動旋轉箱子,雙手也會跟著移動

(後續追加需求:箱子形狀要能換成 ConeGeometry/CylinderGeometry/DodecahedronGeometry 等;
扶握功能要跟主程式解耦;最後改成「不拆檔案,但程式碼邏輯要分區」+「獨立成一個頁簽」。)

## 目前完成度
- ✅ 長方體/球體/圓柱三種形狀(精確解,見下方「貼合演算法」)
- ⏳ 圓錐、十二面體、二十面體、八面體、四面體(規劃中,近似解,尚未實作)
- ✅ 扶握箱有自己的頁簽(「扶握箱」,跟「手腳 IK」平行),不再塞在 IK 頁簽裡
- ✅ 核心邏輯/UI 在程式碼裡是兩個獨立區塊(同一個 `<script type="module">` 內,用註解框線分隔),
  不是獨立檔案——最初拆成 `grabBoxCore.js` + `grabBoxUI.js` 兩個檔案,
  後來依需求改回單一 HTML,但保留「只透過方法呼叫+訂閱溝通」的介面設計

## 架構重點

**核心邏輯區塊**(`createGrabBoxCore(deps)`):一個工廠函式,回傳一組方法。
內部狀態(`grabShapeType`、`grabBox`、`grabAttach`...)全部是 closure 變數,外部拿不到也改不到,
只能透過回傳的方法操作:
``
setVisible(on) / setMode(mode) / setShapeType(type) / setShapeParam(shape,key,value)
setGrabHand(limb,on) / releaseHand(limb)
getState() → { shapeType, shapeParams, visible, mode, grabbed }
onChange(fn) → 訂閱狀態變化,回傳取消訂閱函式
buildAfterModelLoad() / updateEachFrame()
``
依賴用「讀取用函式」注入(`getBones`、`getIKTargetMesh`、`isIKEnabled`、`setIKEnabled`),
不是直接傳物件參照,避免主程式之後改變這些物件時,核心還抱著舊的參照。

**UI 區塊**(`mountGrabBoxUI(container, core)`):注入面板 HTML、綁定 DOM 事件,
完全不 import three.js、不知道 geometry 或貼合演算法怎麼算。
單向資料流:使用者操作 → 呼叫 `core.setXxx(...)` → 核心狀態變 → `notify()` →
UI 訂閱的 `render(state)` 被觸發 → 面板重新畫成最新狀態(按鈕 active 樣式、滑桿數值、
checkbox 勾選、哪組滑桿該顯示)。UI 永遠不用自己另外記狀態。

**形狀資料模型**:`grabShapeParams` 是「每種形狀各自一份參數」的字典
(`{box:{w,h,d}, sphere:{r}, cylinder:{r,h}}`),切換形狀不會互相覆蓋,
之前調過的尺寸換回來還在。Geometry 直接用真實尺寸建構(不是「unit geometry + scale」),
因為非等比例 scale 對球體/多面體這類形狀會讓外觀失真(球變橢球)。

**貼合演算法**(`GRAB_SHAPE_CLOSEST_POINT` 依 `grabShapeType` 分派):
- **長方體**:AABB clamp;點在箱內時額外判斷「離哪一面最近」推出去
- **球體**:球心到點的方向乘半徑,最簡單,每個方向都對稱不用判斷內外
- **圓柱**:對 Y 軸旋轉對稱,外部點「徑向 clamp 到 r、高度 clamp 到 ±halfH」剛好就是精確解
  (含端蓋邊緣那圈轉角也對);內部點才需要判斷推去側面還是端蓋。
  這三種都是**精確解**,已經用獨立 node 腳本手算數值驗證過(見對話紀錄),不是近似。
- 圓錐/多面體:規劃中會是**近似解**(圓錐用線性半徑近似;多面體用徑向投影到球面近似),
  精確解需要逐面比對法向量距離,實作量明顯變大,先用近似版本,視覺夠用再說

**扶握狀態聯動**(避免殘留錯誤綁定):
- 手動關掉某隻手的 IK → 主程式呼叫 `grabBoxCore.releaseHand(limb)` 通知核心釋放
- 隱藏扶握箱 → 核心內部自動釋放兩手扶握
- 扶握時若該手 IK 尚未開啟,核心會自動呼叫 `setIKEnabled` 開啟
- 換形狀/改尺寸時 → 核心呼叫 `reprojectGrabbedHands()`,把正在扶著的手依「現在的世界座標」
  重新投影到新的表面(不會殘留舊形狀的本地座標)

**跟主迴圈的接點**:`animate()` 裡在 `solveIKAll()` 之前呼叫 `grabBoxCore.updateEachFrame()`,
把扶著箱子的手的 IK 目標位置更新好,再交給既有的兩節解析解 IK 求解——完全重用原本的手臂 IK 管線。

## 待驗證項目
- [ ] 箱子初始位置是否真的落在胸口正前方(`+Z` 面向假設,跟既有 IK 極向球是同一個假設)
- [ ] 球體/圓柱扶握時手是否確實貼在表面,切形狀/拖尺寸時手是否正確重新貼合
- [ ] 箱子旋轉幅度較大時,手臂 IK 極向球(彎肘方向)是否需要手動調整
- [ ] `+新增拍點` 記錄扶握姿勢後,時間軸播放時箱子本身不會動(只有骨骼角度被記錄),
      是預期行為還是需要另外把箱子位置也存進拍點

## 後續可能的延伸 Prompt(可直接沿用)

> 在 tutting_3d_simulator_D21.html 的 IK 扶握箱功能基礎上,
> 幫我加上圓錐(ConeGeometry)跟十二面體(DodecahedronGeometry)兩種形狀:
> 在 GRAB_SHAPE_DEFAULTS 補預設參數、buildGrabShapeGeometry 補 case、
> GRAB_SHAPE_CLOSEST_POINT 補對應的近似貼合演算法,
> 並在 grabBoxUI 的 PANEL_HTML/SHAPE_PARAM_INPUTS 補上對應的下拉選項跟滑桿。

> 在扶握箱功能基礎上,幫我加上「扶握姿勢也存進拍點」:新增拍點時,如果當下有手在扶箱子,
> 把箱子的 position/quaternion/shapeType/shapeParams 也一併存進該筆 keyframe,
> 播放時連同骨骼角度一起套用到箱子上。


 iThome鐵人賽
 看影片追技術